חיבור חיישן ל־PLC: איך שומרים על רזולוציה וקצב דגימה?
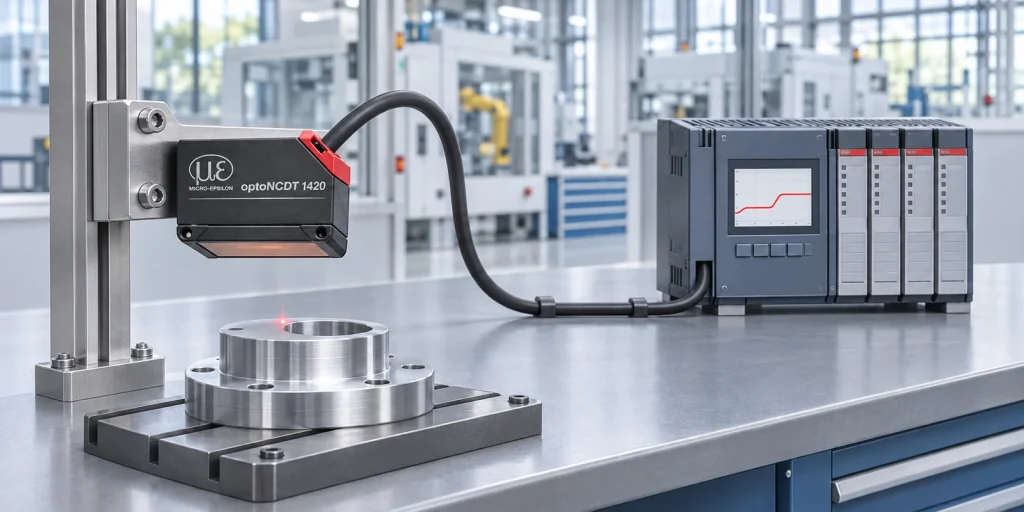
כדי לשמור על רזולוציה וקצב דגימה בחיבור חיישן ל־PLC, צריך לבדוק את כל שרשרת המדידה. במסלול אנלוגי מחשבים את צעד הכימות לפי תחום האות שמנוצל בפועל, ומוסיפים בדיקה של דיוק הכניסה והרעש. במסלול דיגיטלי מוודאים שפורמט הנתונים, קצב ההעברה והסנכרון עונים לדרישת היישום.
מאת מיכאל גולד, אלינה טכנולוגיות. עריכה טכנית על בסיס מאמר המקור.
חיישן מרחק יכול לספק קריאה יציבה, ובכל זאת הערך שמגיע לבקר קופץ או מתעדכן לאט מדי. לפני שמחליפים חיישן, כדאי לבדוק את הדרך ממנו אל ה־PLC: יציאת החיישן, הכבל, כרטיס הכניסה או מודול הממשק ותוכנת הבקר.
לבחירה ראשונית בין סוגי החיבור ראו את המבוא הקצר פילדבס או אנלוגי: במה לחבר חיישן (נפתח בלשונית חדשה). כאן נתמקד בבדיקת הרזולוציה, השגיאה והזמן במסלול שנבחר, לפני שילובו במערכת.
מה בודקים בכל מסלול אות מהחיישן לבקר?
יציאה אנלוגית: 4–20 mA או 0–10 V
החיישן או הבקר שלו ממירים את המדידה לזרם או למתח. כרטיס הכניסה האנלוגית ממיר את האות למספר, ותוכנת ה־PLC ממירה אותו ליחידות הנדסיות. יש לבדוק את רזולוציית היציאה והכניסה, טווחיהן, דיוקן, הסינון והחיווט. בלולאת זרם בודקים גם התנגדות עומס ותקציב מתח; בכניסת מתח בודקים עכבת כניסה והפרשי פוטנציאל.
ממשק טורי דיגיטלי: למשל RS422
המדידה מועברת כנתונים מספריים. RS422 מגדיר ממשק חשמלי; הוא אינו מבטיח כשלעצמו פרוטוקול שה־PLC יודע לקרוא. נדרשים תמיכה בפרוטוקול החיישן, התאמת קצב התקשורת, פענוח מסגרות, סקיילינג וטיפול בסימוני שגיאה. אורך המילה המשודרת אינו הוכחה לדיוק המדידה או למספר הביטים השימושיים.
Industrial Ethernet: למשל PROFINET, EtherNet/IP או EtherCAT
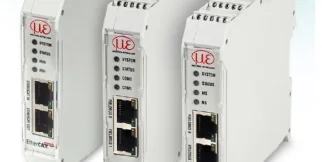
הממשק עשוי להיות מובנה בחיישן או להתווסף באמצעות שער תקשורת תואם. משפחת IF2035 של Micro-Epsilon (נפתח בלשונית חדשה) כוללת גרסאות לפרוטוקולים אלה. יש לבחור גרסה ספציפית התואמת לחיישן ולרשת; מודול בגרסת פרוטוקול אחת אינו בהכרח מודול רב־פרוטוקולי.
איך מחשבים רזולוציה בשרשרת אנלוגית?
הדוגמה הבאה היא חישוב תכנוני, ולא מפרט של דגם חיישן או כרטיס מסוים. נניח שטווח מדידה של 50 מ״מ ממופה לכל תחום העבודה של ממיר אידיאלי, ללא קודים שמורים, ושכל קודי הממיר מנוצלים. אומדן צעד הכימות הוא:
q ≈ L / 2B
כאשר L הוא הטווח ההנדסי הממופה ו־B הוא מספר הביטים. המיפוי המדויק תלוי במוסכמת הקודים של היצרן. צעד כימות אינו דיוק ואינו חזרתיות.
| טווח ממופה | 12 ביט | 16 ביט |
|---|---|---|
| 50 מ״מ | 12.21 מיקרון לצעד | 0.763 מיקרון לצעד |
| 10 מ״מ | 2.44 מיקרון לצעד | 0.153 מיקרון לצעד |
אם יציאת החיישן היא 16 ביט והכניסה 12 ביט, שתי ההמרות תורמות לתוצאה; אין להציג את השרשרת כמדידה מדויקת של 16 ביט. הממיר הגס הוא בדיקת סף שימושית, אך אינו תחליף לתקציב שגיאה מלא.
למה תחום הכניסה של כרטיס ה־PLC משנה?
במיפוי 4–20 mA ל־50 מ״מ, שינוי של 1 מיקרו־אמפר מייצג 3.125 מיקרון. לכן שינוי אות של 5 מיקרו־אמפר שקול ל־15.625 מיקרון, ו־10 מיקרו־אמפר שקולים ל־31.25 מיקרון. אלה המרות יחידות; הן אינן הערכה של הרעש הצפוי במערכת מסוימת.
אם כרטיס 12 ביט מקצה את כל קודיו ל־0–20 mA, האות 4–20 mA מנצל רק 80% מהתחום. צעד הזרם האידיאלי הוא כ־4.883 מיקרו־אמפר, השקולים לכ־15.26 מיקרון בטווח ההנדסי הזה. לכן אין להשתמש אוטומטית ב־12.21 מיקרון רק משום שנכתב על הכרטיס ״12 ביט״.
דיוק הכרטיס אינו צעד הכימות
נניח לצורך הדוגמה בלבד ששגיאת הכרטיס היא ±0.1% או ±0.3% מתוך טווח הנדסי מלא של 50 מ״מ. השגיאות השקולות הן ±50 או ±150 מיקרון בהתאמה. אם האחוז מוגדר מתוך תחום חשמלי אחר, מתוך הקריאה או בתוספת היסט, צריך לחשב מחדש לפי הגדרת היצרן.
לצד הכימות בודקים היסט, שגיאת הגבר, לינאריות, סחיפה תרמית ורעש. חיבור גבולות מוחלטים עשוי לשמש אומדן שמרני כאשר הוגדרו באופן עקבי. חיבור סטטיסטי דורש הנחות על ההתפלגויות והתלות בין השגיאות; אין לחבר את כל הנתונים כאילו הם אותו גודל.
מתי כדאי לצמצם את חלון היציאה האנלוגית?
אם העבודה מתבצעת בחלון של 10 מ״מ בלבד והחיישן תומך ב־teach או בסקיילינג מתאים, מיפוי החלון לכל תחום היציאה יכול להקטין את הצעד ההנדסי. באותה הנחת ניצול מלא, 16 ביט נותנים כ־0.153 מיקרון לצעד. ב־4–20 mA על חלון של 10 מ״מ, מיקרו־אמפר אחד שקול ל־0.625 מיקרון.
סקיילינג אינו משפר את הדיוק האופטי של החיישן ואינו מבטל רעש. בדקו גם חריגה מהחלון, התנהגות בעת שגיאה ומרווחי ביטחון. חיווט, סיכוך, הארקה והפרדה מכבלי כוח יתבצעו לפי מדריכי החיישן וכרטיס הכניסה; אין כלל הארקה יחיד שמתאים לכל מערכת.
האם חיבור דיגיטלי שומר כל דגימה?
לא בהכרח. יש להפריד בין קצב המדידה בחיישן, קצב העברת הנתונים, מחזור האפיק ומחזור משימת ה־PLC. פילטר בחיישן, תורים, סנכרון ומנגנוני אגירה משפיעים גם הם על גיל הנתון ועל ההשהיה.
בדוגמה אידיאלית, חיישן בקצב 4 kHz מייצר ארבע דגימות בכל מילישנייה. אם הממשק מוסר רק את הערך האחרון בכל מחזור של 1 ms, הבקר אינו מקבל את שלוש דגימות הביניים. זו תוצאה של מצב העבודה שנבחר, ולא תכונה הכרחית של כל רשת או פרוטוקול.
ב־IF2035-EtherCAT מתועדת אפשרות להעביר כמה דגימות במחזור באמצעות oversampling. סעיף 5.6 במדריך היצרן, עמוד 22 (נפתח בלשונית חדשה), כולל דוגמת 4 kHz מול מחזור 1 ms ומקדם 4. באותו מדריך התמיכה מתוארת עבור ממשק החיישן RS422. יש להתאים את מיפוי הנתונים, הסנכרון וגרסאות החומרה והקושחה בפועל.
גם כאשר מועברות כל הדגימות, הן עשויות להגיע יחד לאחר אגירה. שמירת הרצף אינה זהה להקטנת ההשהיה, ויישום בקרה מהיר דורש בדיקה נפרדת של זמן התגובה מקצה לקצה.
השוואה מעשית: אנלוגי, RS422 או Industrial Ethernet
| שיקול | אנלוגי | RS422 | Industrial Ethernet |
|---|---|---|---|
| מה מגיע לבקר? | אות חשמלי שעובר המרה בכניסה | נתונים בפרוטוקול החיישן | נתוני תהליך לפי המיפוי שנבחר |
| מה בודקים ברזולוציה? | יציאה, כניסה וניצול תחום הקודים | קידוד, סקיילינג ומידע שימושי במדידה | פורמט, מיפוי וסקיילינג |
| מה בודקים בזמן? | סינון, המרה וקצב קריאת הכניסה | קצב נתונים, מסגרות ותורים | מחזור אפיק, סנכרון, אגירה ומשימת PLC |
| מתי כדאי לשקול? | כאשר תקציב השגיאה והזמן מספקים והכניסה זמינה | כאשר המקלט תומך בפרוטוקול ובקצב הנדרשים | כאשר נדרשת השתלבות ברשת הבקרה ותכונותיה |
איך בוחרים בפועל?
- מגדירים את משימת המדידה: טווח עבודה, טולרנס, שינוי מינימלי שצריך לזהות ודרישת זמן תגובה. הבחינו בין טולרנס של ±ערך לבין רוחב תחום הטולרנס הכולל.
- מזהים את השרשרת המדויקת: דגם חיישן, וריאנט יציאה, כרטיס כניסה או שער תקשורת, כבל, PLC וגרסאות רלוונטיות.
- בונים תקציב שגיאה וזמן: כוללים את החיישן עצמו ואת החיבור. אין יחס קבוע אחד בין טולרנס לצעד כימות שמתאים לכל משימה.
- בודקים על החלק האמיתי: משווים בין קריאת החיישן לנתון בבקר, גם בזמן תנועה ובסביבת העבודה. בודקים חריגות, אובדן תקשורת וחיווי ערך לא תקף.
לסקירת הציוד ראו חיישני מרחק בלייזר (נפתח בלשונית חדשה) ו־ממשקי Micro-Epsilon באתר אלינה — עמוד באנגלית (נפתח בלשונית חדשה). התאמת מודול דורשת בדיקה של הצמד חיישן–ממשק ושל התצורה המבוקשת.
שאלות נפוצות
האם 4–20 mA מתאים למדידה ברמת מיקרונים?
ייתכן, כאשר כל שרשרת המדידה עומדת בדרישה: חיישן, יציאה, חיווט, כניסה וסקיילינג. רזולוציה נומינלית של 16 ביט לבדה אינה מספיקה כדי לקבוע זאת.
האם כניסה של 16 ביט מדויקת יותר מכניסה של 12 ביט?
צעד הכימות הנומינלי קטן יותר באותו טווח מנוצל, אך הדיוק תלוי גם ברעש, בהיסט, בהגבר, בטמפרטורה ובמפרט הכרטיס. יש להשוות תנאים ויחידות זהים.
האם EtherCAT מבטיח שכל דגימה תגיע לבקר?
שם הפרוטוקול אינו מבטיח זאת. יש לוודא שהחיישן, הממשק, מיפוי הנתונים ותוכנת הבקר תומכים בקצב ובמצב ההעברה המבוקשים, ולהגדיר סנכרון ו־oversampling כאשר נדרשים.
איזה מידע צריך כדי לבחור ממשק לחיישן?
דגם וגרסת החיישן, היציאות הזמינות, דגם ה־PLC וכרטיס הכניסה או הרשת, טווח העבודה, הטולרנס, דרישות הקצב והשהיה, אורך הכבל ותנאי הסביבה.
מתכננים לחבר חיישן ל־PLC?
פנו לאלינה טכנולוגיות לבדיקת התאמה (נפתח בלשונית חדשה) עם פרטי החיישן, הבקר ומשימת המדידה. כך אפשר לבדוק את מסלול האות ואת מגבלותיו לפני בחירת הרכיבים.
מקורות טכניים
- Micro-Epsilon — משפחת IF2035 (נפתח בלשונית חדשה): גרסאות ממשק ותאימות כללית.
- IF2035-EtherCAT — סעיף 5.6 (נפתח בלשונית חדשה): העברת מספר דגימות במחזור והגבלות התמיכה.
הדוגמאות המספריות במאמר הן חישובים אידיאליים עם הנחות מפורשות; הן אינן נתוני ניסוי או התחייבות לביצועי מוצר.